Der diskrete 16-Bit Elektromechanische Relaiscomputer
Entworfen, konstruiert und gelötet von Peter Prikasky. Eine vollwertige 16-Bit CPU auf Basis industrieller 24V-Relais, Diodenmatrizen, zweistufigem Mikroprogramm-Sequenzer und dediziertem Programmzähler-Addierer.
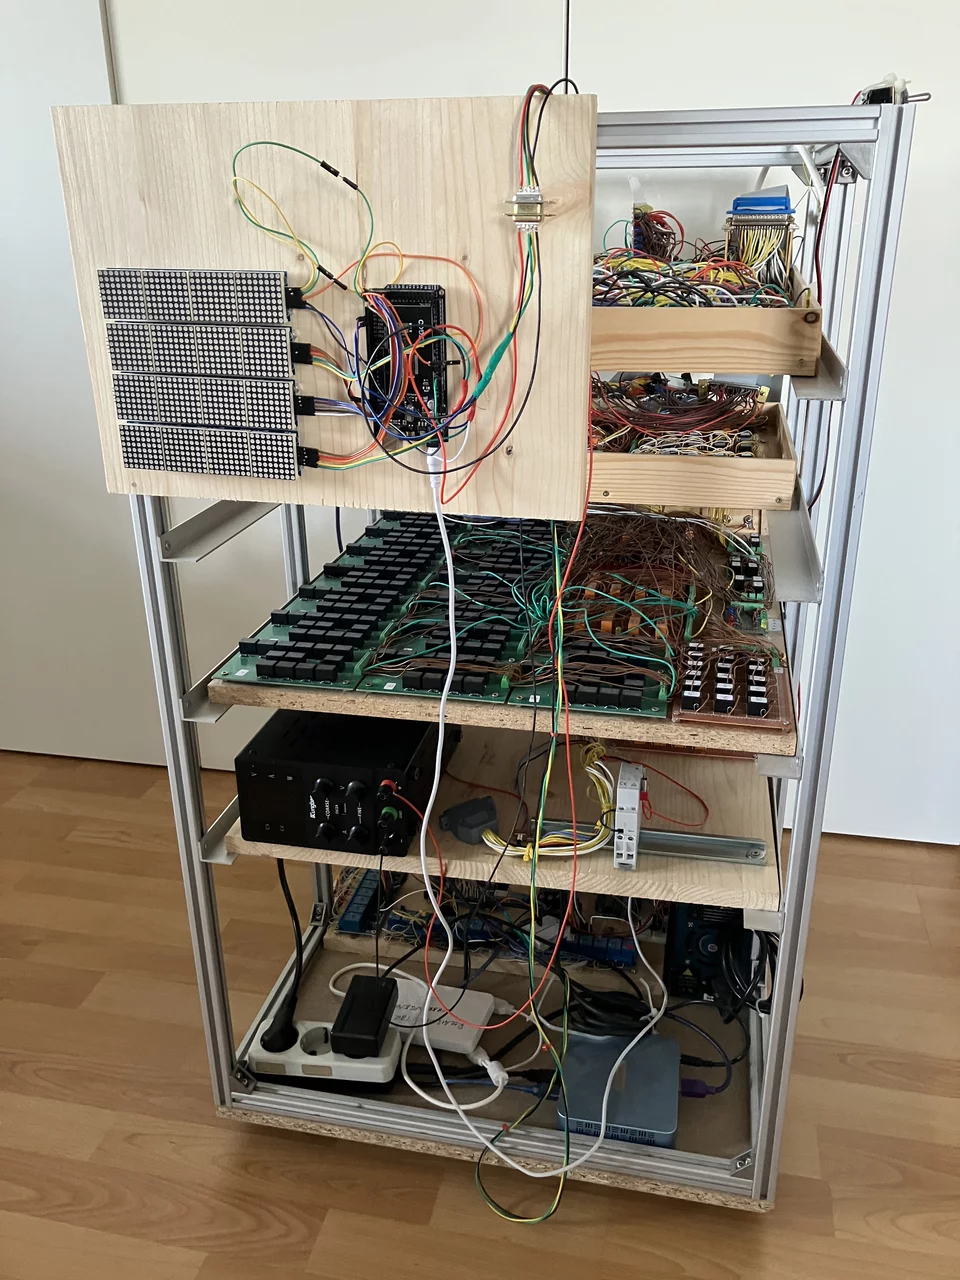
Die Hardware-Baugruppen im Detail
Jedes Modul erfüllt eine dedizierte Funktion im synchronisierten Relais-Bussystem. Wählen Sie eine Baugruppe aus, um technische Details, Fotos und Schaltplanauszüge zu sehen.
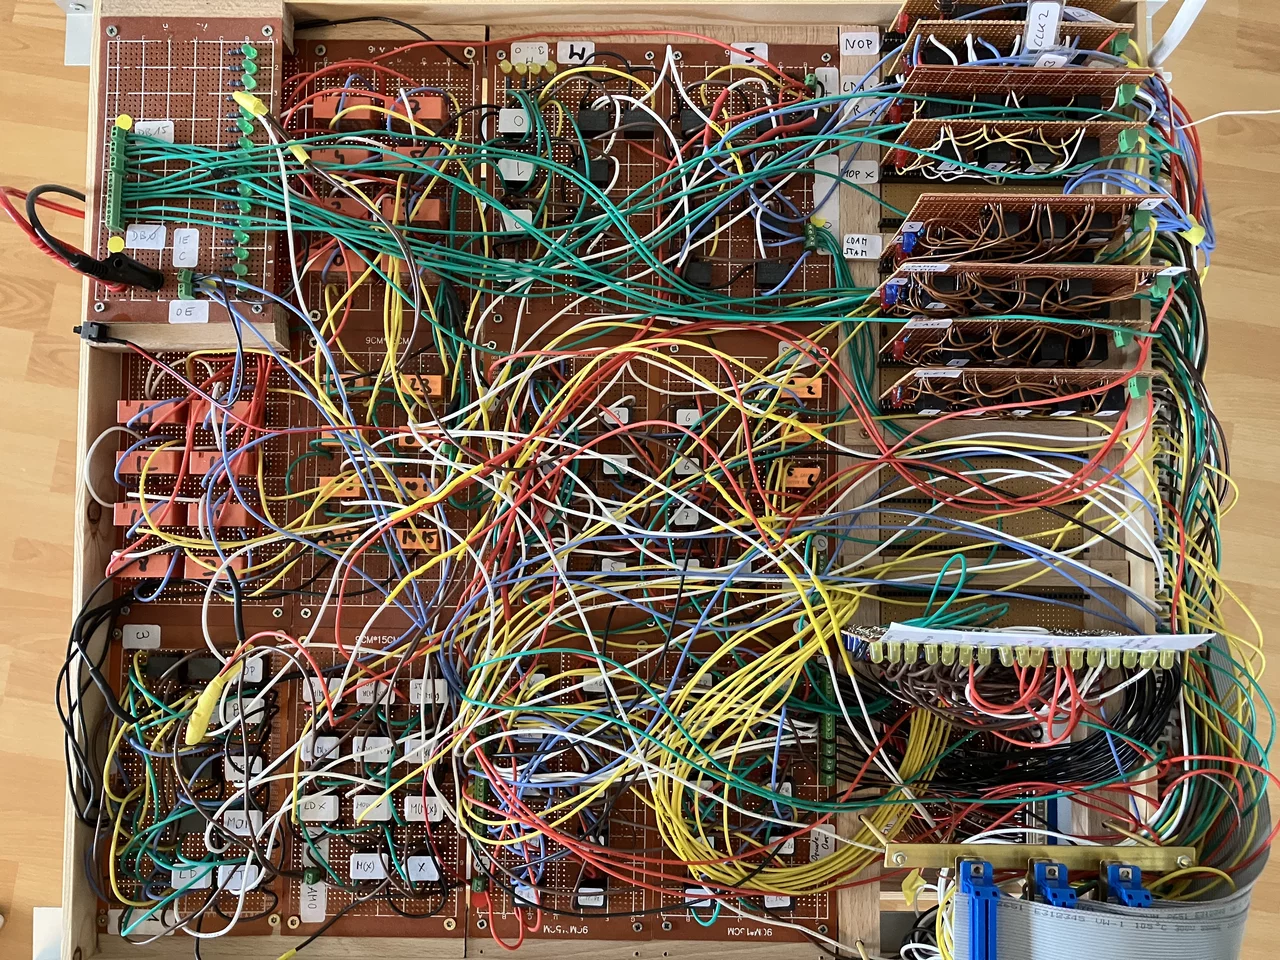 Klick zum Vergrößern
Steuereinheit & Sequenzer
Die Steuereinheit ist das Gehirn des Computers...
Klassische Akkumulator-Architektur mit Paralleltakt
Das System arbeitet mit einem 16-Bit Akkumulator für alle mathematischen Operationen und Speicherzugriffe. Ein separater Hardware-Addierer für den Programmzähler ermöglicht parallele Befehlszählungen ohne ALU-Blockade.
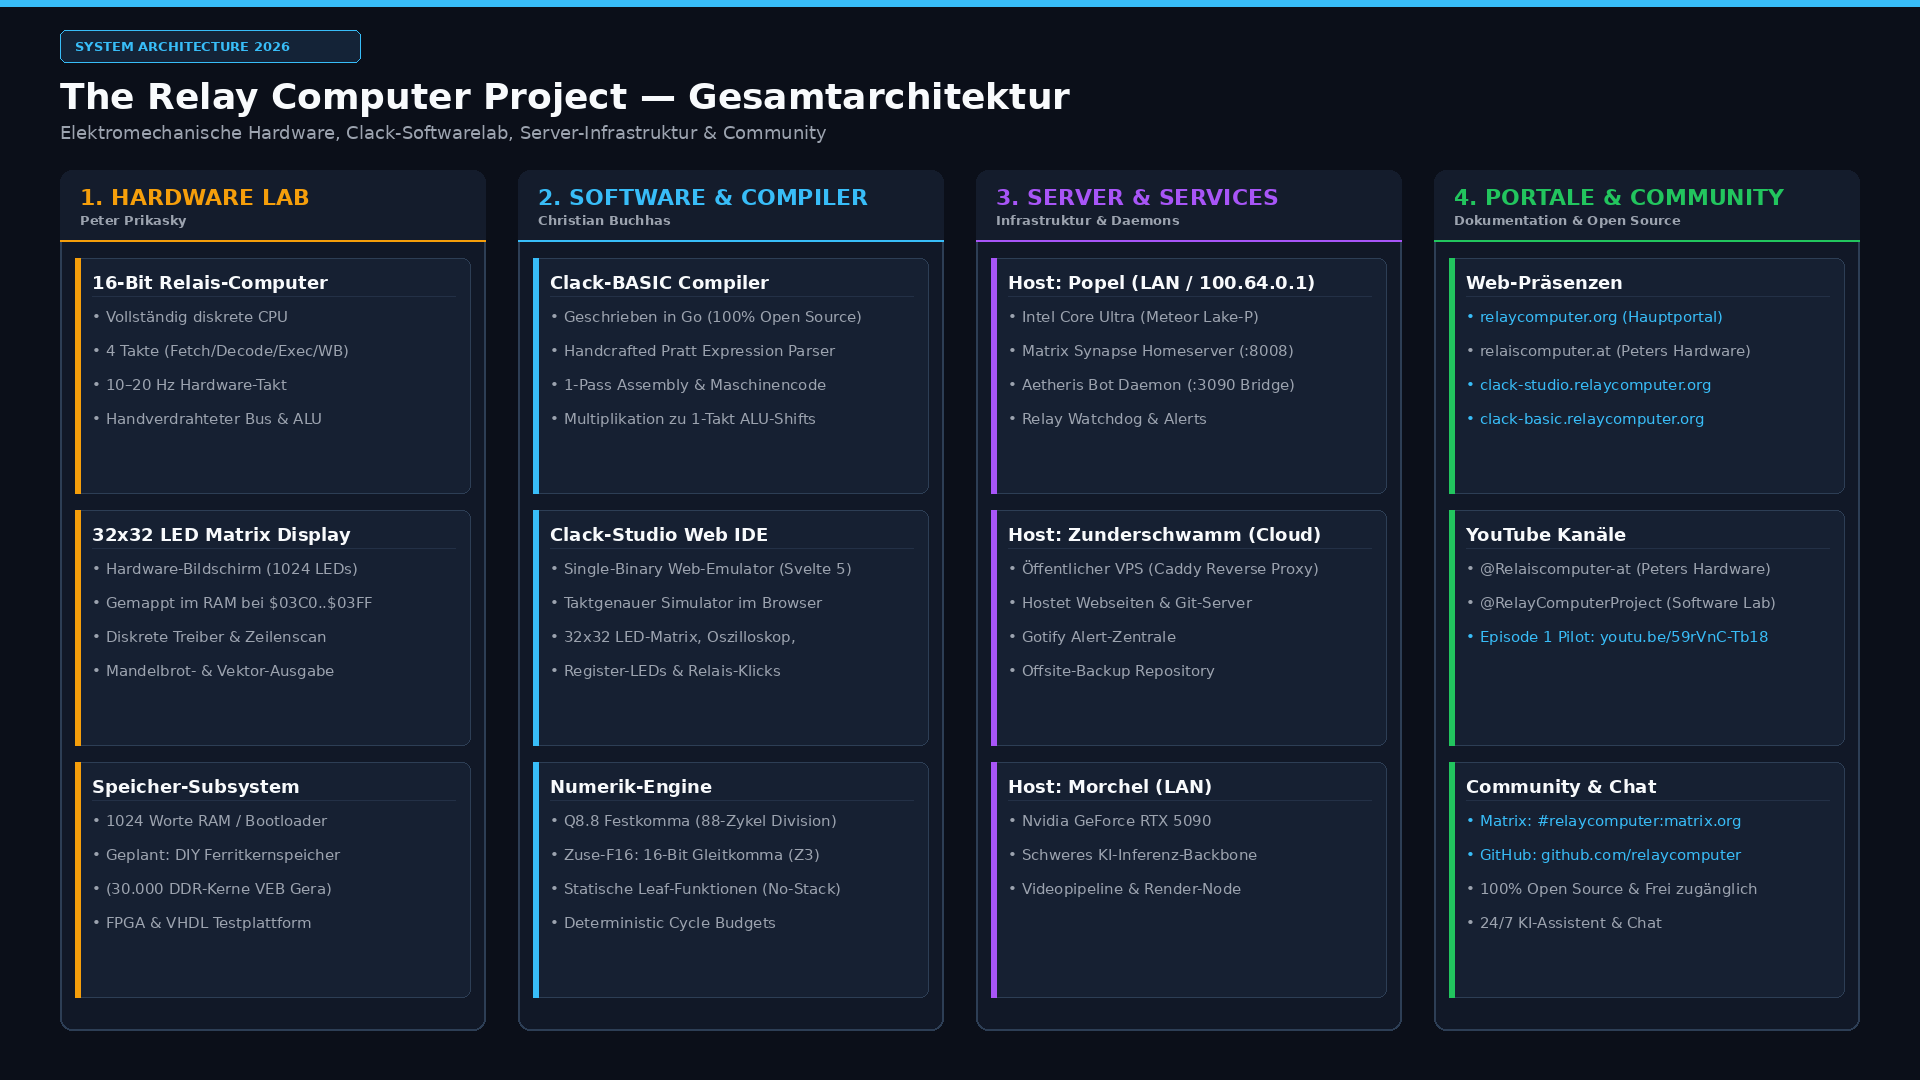
Dedizierter +1 PC-Addierer
Weil es ein High-Performance Relaiscomputer ist, besitzt der Programmzähler (PC) einen eigenen Addierer. Während die ALU rechnet, wird der PC parallel inkrementiert und über ein Hilfsregister (PC_HR) zwischengespeichert.
Zweistufige Zustandsmaschine
Zwei Zustandsregister teilen die Mikrocode-Zyklen. Zyklus 0 liest und decodiert den Befehl, Zyklus 1 führt aus. Dies verhindert Hazards und Race Conditions auf den mechanischen Relaiskontakten.
Diodenmatrizen für Mikrocode
Zur Kosten- und Platzeinsparung werden Diodenmatrizen für das Befehls-Decodieren und die uCommands eingesetzt. Dies spart Hunderte zusätzliche Relais und garantiert präzise Signalpegel.
Reale Algorithmen auf mechanischen Relais
Der Computer führt anspruchsvolle Software aus: von Dijkstras kürzestem Weg quer durch Österreich über Mehrwort-Pi-Berechnungen bis zum Mandelbrot-Fraktal.
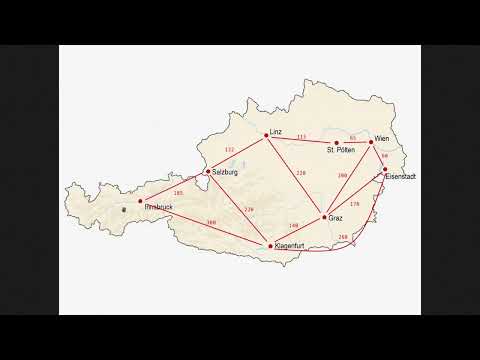
Dijkstra: Kürzester Weg quer durch Österreich
Echter Routensuch-Algorithmus (Dijkstra) auf dem 16-Bit Relaiscomputer! Berechnet den kürzesten Weg und die Distanz zwischen den 9 österreichischen Landeshauptstädten.
// Code will load here...In Entwicklung: Apollo Magnetkernspeicher & Core-Rope ROM
Unser nächster großer Meilenstein: Eine handgefädelte historische Speichererweiterung auf Basis einer 32×32 Ferritkern-Ebene und gefädeltem Apollo Guidance Computer ROM. Dieses Projekt befindet sich aktuell in aktiver Entwicklung.
🧶 Das Fädel- & Labor-Tagebuch: Hardware-Forschung & AGC-Inspiration
Vom PCB-Design der ersten 32×32 Ferritkern-Ebene über das handgewebte Apollo Core-Rope ROM („LOL Memory“) bis hin zur 3D-Architektur des 16-Bit Core Memory Cube (16 Ebenen, 16.384 aktive Ferritkerne) für den 1K-Worte-Hauptspeicher: Wir dokumentieren jeden Meilenstein, Oszilloskop-Bilder und Schaltungsdetails im separaten Hardware-Lab.
Der Relaiscomputer in Aktion
Erleben Sie das rhythmische Klackern der Relais und die optische Visualisierung auf dem LED-Feld in Peters YouTube-Ingenieurvideos.
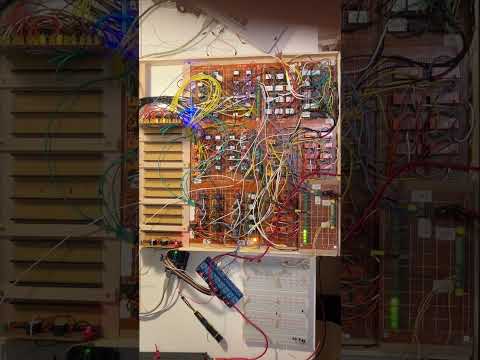
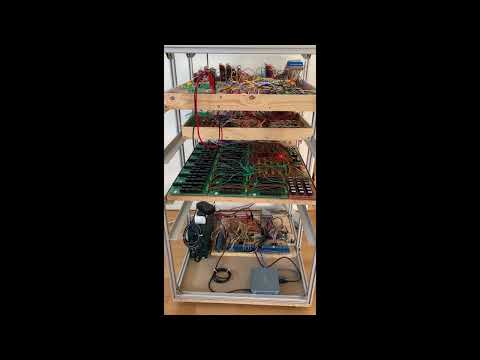
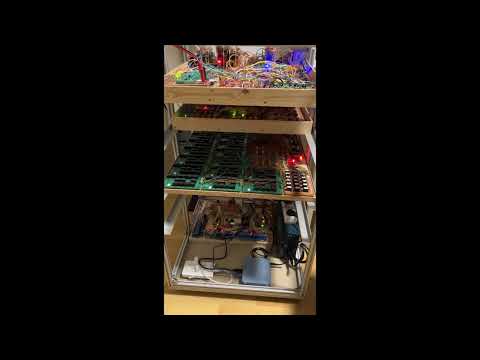
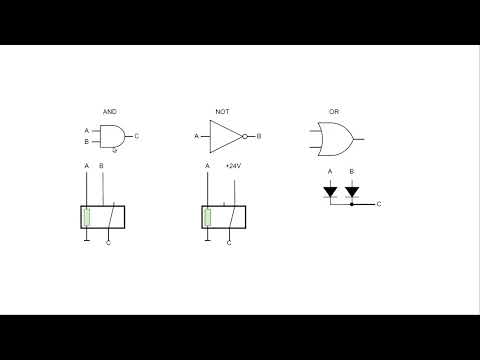
Schaltpläne, Quellcode & Projektberichte
Alle KiCad-Schaltpläne, VHDL-Koprozessor-Quellen, Assembler-Programme und Messprotokolle stehen zum freien Download bereit.
16-Bit Relay Computer Circuit Diagram
Vollständiges KiCad-Schaltplanpaket: ALU, Control Unit, uCommands, PC-Addierer, Register, I/O und Busse.
Schaltpläne herunterladenFPGA Math Coprocessor VHDL
Intel MAX1000 VHDL-Quellcode für den mathematischen Hardware-Koprozessor (Division & Wurzel).
VHDL-Paket herunterladenHackaday Project Journal
Peters vollständiges Bautagebuch auf Hackaday.io mit detaillierten Entwicklungsschritten und Messungen.
Zu Hackaday.io wechselnÜber Peter Prikasky & Das Projekt
„Warum? Einfach aus Spaß an der Freude... wie eine Modelleisenbahn oder ein ferngesteuertes Flugzeug. Und High Performance? Nun, es ist eine 16-Bit Maschine – für einen Relaiscomputer gar nicht übel!“
Peter Prikasky hat die Relais-CPU von Grund auf entworfen: zunächst als 3D-Simulation im Logikspiel „Logic World“, verifiziert über Excel-Makros, durchgemessen am Oszilloskop und schließlich in akribischer Handarbeit mit Hunderten Industrie-Relais, Dioden und Drahtbrücken verdrahtet.
Gemeinsam mit der Clack-Software-Suite (Online-Simulator Clack Studio und Clack-BASIC Compiler) entstand ein einzigartiges Lehr- und Experimentiersystem zwischen analoger Mechanik und moderner Informatik.
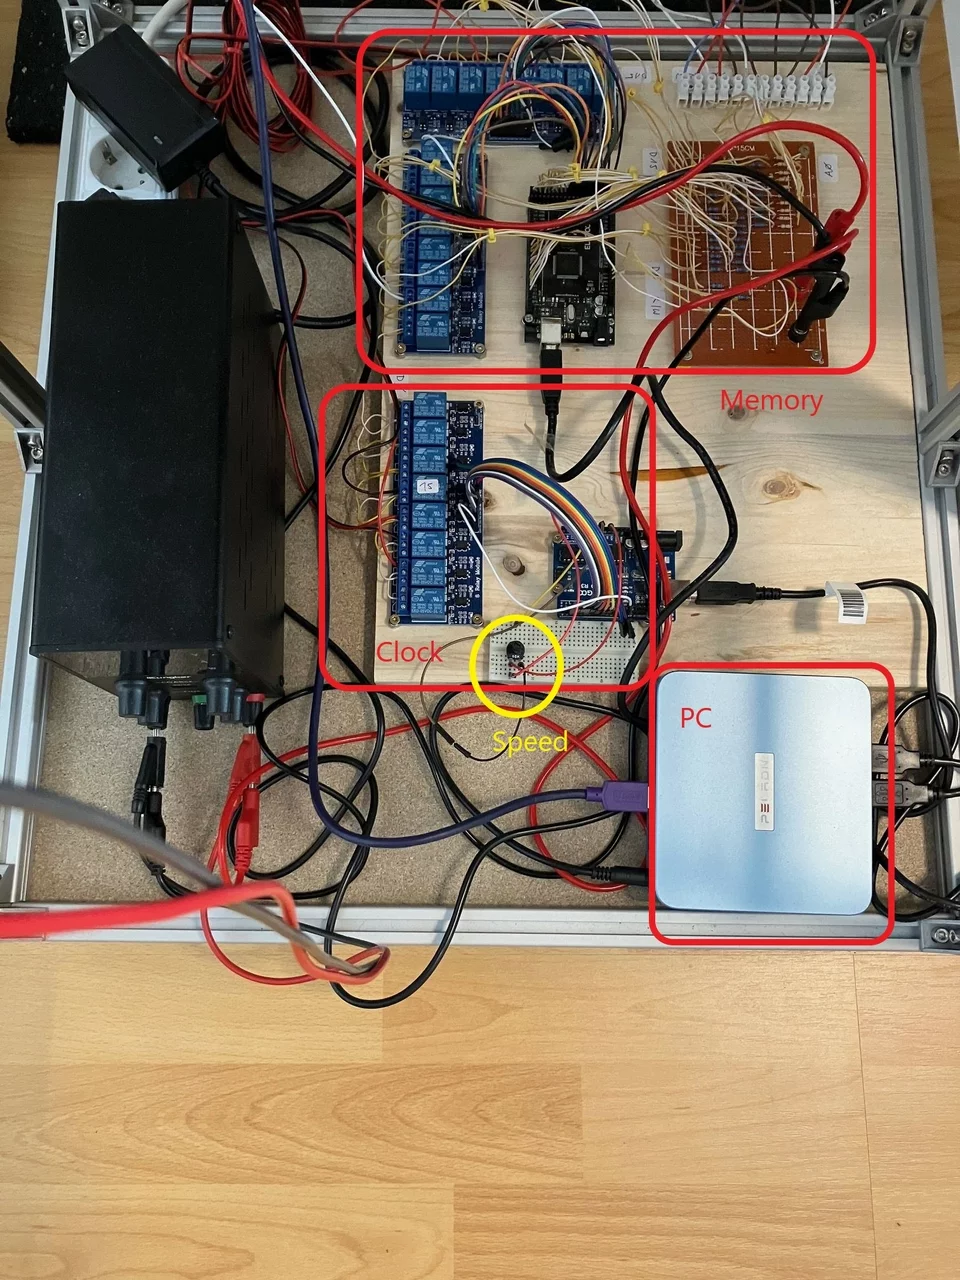
„Ich nähe dir ein ROM!“
- Rolle: Systemarchitekt, Hardware-Crafter & Software Lab Lead
- Fokus: Fädelt das Apollo-ROM, konzipiert das Kernspeicher-Subsystem, entwickelt Clack-Studio & Clack-BASIC.
- Superpower: Schlägt die Brücke zwischen historischer Fädel-Hardware und High-Performance GPU-Servern.
„Warum? Aus Spaß an der Freude... wie eine Modelleisenbahn!“
- Rolle: Schöpfer & Chef-Ingenieur des 16-Bit Relaiscomputers
- Fokus: 24V Industrierelais, Diodenmatrizen, paralleler PC-Addierer, Steuereinheit, Handverdrahtung.
- Superpower: Bringt mechanische Relais dazu, Dijkstra-Routen und Pi zu berechnen.
„140 Millisekunden sind im Kernspeicher eine halbe Ewigkeit – das klappt!“
- Rolle: KI-Pair-Programmer & Co-Architect (Google DeepMind)
- Fokus: KiCad Leiterplatten-Design, Timing-Berechnungen, Web-Audio Relaissound und Dokumentation.
- Superpower: Berechnet Kernspeicher-Treiberschaltungen schneller als ein Relais anziehen kann.